Araştırma
Bir LeRobot bölüm ayırması daha geniş kapsamlı normalizasyon istatistikleri kullanabilir
Dil: Türkçe
Bir ekip robot bölümlerini değerlendirme için ayırırken kapsamı eğitim bölümlerinin ötesine geçen ön işleme istatistiklerini kullanabilir. Bir LeRobot eğitim yolunu izledik ve herkese açık bir meta veri anlık görüntüsünü inceledik. Varsayımsal olarak 40 eğitim ve 10 değerlendirme bölümüne yapılan bir ayırmada, kaydedilmiş durum ve eylem aralıklarının her biri altı boyutun üçünde eğitim bölümlerinin aralıklarının ötesine uzanıyor. Bu, kaydedilmiş meta verilerin karşılaştırmasıdır; gözlemlenmiş bir eğitim çalıştırması veya model performansı sonucu değildir. Örnek, ayrılmış verilerin incelenmesinde bölüm listesinin yanı sıra işlemciye sağlanan istatistiklerin de neden ele alınması gerektiğini gösteriyor.
Veri ayırma ve istatistikler ayrı kararlardır
LeRobot 7910c20 commit'inde, yapılandırılmış bir eval_split, seçilen bölümleri listelenen ilk görevlerine göre gruplar ve her grubun son ceil(group size × eval_split) kadar bölümünü değerlendirmeye ayırır. Varsayılan yapılandırmada değerlendirme için ayrılmış veri yoktur; aşağıdaki örnekte bu ayırma özellikle yapılmıştır. Kod, bölüm listelerini, aynı veri kümesi kök dizinini ve aynı revizyonu kullanarak ayrı eğitim ve değerlendirme veri kümesi nesneleri oluşturur.
Veri kümesi meta veri yükleyicisi, meta/stats.json dosyasını ayrıca yükler. İncelenen eğitim yolunda, önceden eğitilmiş bir işlemci yolu bulunmayan ve durdurulduğu yerden sürdürülmeyen yeni bir Diffusion politikası için işlemciler oluşturulurken veri kümesi meta veri istatistikleri sağlanır. Varsayılan Diffusion yapılandırması, durum ve eylem için min-max normalizasyonu kullanır. Kaynak kodu incelemesi bu yapılandırmaya ve sürüme özgüdür; diğer politikalar, geçersiz kılmalar, önceden eğitilmiş veya durdurulduğu yerden sürdürülen işlemciler, biçimler ve sürümler farklılık gösterebilir.
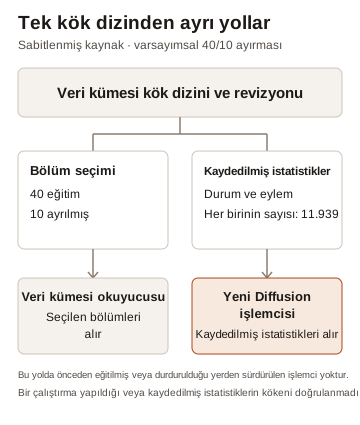
Veri kümesi yükleyicisini veya bir politikayı çalıştırmadık. Diyagram, gerçek bir çalıştırmanın kaydı değil, belirtilen koşullar altında incelenen kaynak kodu yolunun açıklamasıdır.
Bir meta veri örneği
Herkese açık f641879 revizyonundaki lerobot/svla_so101_pickplace anlık görüntüsü, 50 bölüm ve 11.939 kare içeriyor. 50 bölüm kaydının tamamı aynı ilk görev gruplama anahtarını paylaşıyor. Hiçbir bölüm önceden seçilmez veya dışlanmaz ve eval_split=0.2 olursa incelenen kural 40 bölümü eğitime, 10 bölümü değerlendirmeye ayırır. Bölüm özetlerinde bunlar için sırasıyla 9.180 ve 2.759 kare belirtiliyor.
Kaydedilmiş observation.state ve action istatistiklerinin her biri 11.939 sayısını bildiriyor. Min/max dizileri, 1e-6 mutlak ve göreli tolerans içinde 50 bölümün tamamının özetlerinden elde edilen toplamla eşleşiyor. Varsayımsal 40 eğitim bölümünden toplulaştırılan uç değerlerle doğrudan karşılaştırıldığında, kaydedilmiş aralıklar her özellik için altı boyutun üçünde daha uzağa uzanıyor. 1e-6 göreli ve mutlak toleranslarla math.isclose sınırının ötesinde bir fark arandığında da bu sayı değişmiyor.
| Özellik | Kaydedilmiş aralığın eğitim bölümleri aralığının ötesine uzandığı boyutlar | En dar eğitim bölümleri aralığının kaydedilmiş aralığa oranı |
|---|---|---|
observation.state | 6 boyutun 3'ü | %84,3 |
action | 6 boyutun 3'ü | %84,2 |
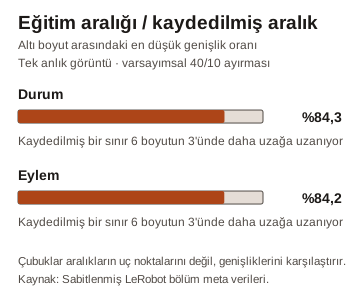
Her yüzde, ilgili özelliğin altı boyutu arasındaki en düşük aralık genişliği oranıdır; iki satırın aynı boyutu tanımlaması gerekmez. Çubuklar aralıkların nerede başlayıp bittiğini değil, genişliklerini karşılaştırır. 40 bölümlük hesaplama, bu bölümler için belirtilen tüm kareleri içerir. Gerçek bir örnekleyici sondaki kareleri çıkarabilir, pencereler örnekleyebilir veya başka seçim kuralları kullanabilir; dolayısıyla bu, gerçek bir eniyileyicinin kullandığı konumların ölçümü değildir.
Ayrılmış bölüm özetleri de tüm bölümlerden elde edilen toplamı, her özellik için üç boyutta 40 eğitim bölümünden elde edilen toplamın ötesine taşıyor. Kaydedilmiş istatistikler, belirtilen tolerans içinde tüm bölümlerden elde edilen toplamla eşleşiyor; ancak kaydedilmiş dosyanın nasıl oluşturulduğunu bağımsız olarak belirlemedik veya alttaki kare dosyalarını doğrulamadık. Bu kaydedilmiş aralıklar yukarıda açıklanan yeni min-max işlemcisine sağlanırsa daha geniş sınırlar işlemcinin ölçeğini değiştirebilir. Örnek, geçmişteki herhangi bir işin ne yüklediğini, bir veri kümesinin bir politikaya uygun olup olmadığını veya bir puanın değişip değişmediğini göstermiyor.
Yeniden hesaplamanın kapsamını kontrol edin
Genel kabul gören yaklaşım, veriye bağlı ön işlemeyi eğitim kümesine uydurmak ve ortaya çıkan dönüşümü değerlendirme verilerine tutarlı biçimde uygulamaktır. Scikit-learn'ün veri sızıntısı açıklaması genel ilkeyi anlatıyor. Daha önce açılmış bir LeRobot sorunu da genel istatistikler ve doğrulamayla ilgili kaygıları gündeme getirmişti; incelememiz, bu sorunda bildirilen robot davranışını doğrulamıyor veya nedenini teşhis etmiyor. Farklı bir SO-101 veri kümesi kartı, kontrollü bir değerlendirme için yalnızca eğitim verilerine ait istatistiklerle tam veri kümesi meta verilerini zaten birbirinden ayırıyor. Bu veri kümesinin kendi sayılarını veya dosyalarını incelemedik.
Yeniden hesaplama yolunu, veri ayırma işlemi kadar dikkatle inceleyin. Sabitlenmiş sürümde recompute_stats yardımcı işlevi, varsayılan olarak veri kümesi kök dizinindeki Parquet dosyalarını tarayan ve doğrudan bir dataset.episodes filtresi uygulamadan bölüm indeksleri üzerinde yineleme yapan sayısal veri yolunu kullanır. Bu dosyalar hâlâ her iki bölümü de içeriyorsa yalnızca bölüm seçimi yapılmış bir nesne aktarmak, sayısal istatistiklerin sadece eğitim verilerine ait olduğunu kanıtlamaz. Yardımcı işlev, istatistikleri o kök dizine yazar ve yeniden hesaplamadığı özellikler için mevcut istatistikleri korur; varsayılan olarak görüntü ve video özelliklerini atlar. Yardımcı işlevi çalıştırmadık veya bir veri kümesini değiştirmedik. İşlevin docstring'i zaten tüm bölümler üzerinde yineleme yaptığını belirtiyor ve veri kümesi araçları kılavuzu yeniden hesaplama işlemini açıklıyor.
Ayrılmış verilerle elde edilen bir sonucu bağımsız kabul etmeden önce seçilen bölüm kimliklerini, veri kümesi revizyonunu, her istatistiğin kaynağını ve özellik kapsamını ve fiilen kullanılan işlemci yapılandırmasını kaydedin. Yalnızca eğitim verilerine yönelik önerilen bir hesaplamanın amaçlanan satırları okuduğunu doğrulayın ve değerlendirme için eğitim verilerinden türetilmiş uygun dönüşümü yeniden kullanın. Farklı yollar izleyebilecek görüntü, video ve göreli eylem özelliklerini ayrıca kontrol edin. Önceden eğitilmiş veya durdurulduğu yerden sürdürülen bir işlemcinin kendine ait kaydedilmiş istatistikleri olabilir; bu nedenle bu örnekteki davranışı varsaymak yerine kullanılan kontrol noktasını ve geçersiz kılmaları inceleyin.
Nasıl kontrol ettik
Sabitlenmiş kaynak kodunu LeRobot'u içe aktarmadan veya çalıştırmadan okuduk. Analiz betiğimiz kaynak kodu karmalarını doğruluyor, küçük meta veri tablosunu geçici olarak indiriyor ve DuckDB 1.4.4 ile varsayımsal ayırmayı ve min/max karşılaştırmalarını hesaplıyor. Normal bir çalıştırmanın ardından geçici tabloyu kaldırıyor. Toplulaştırılmış sonuçlar görev etiketlerini, bölüm kimliklerini veya bölüm bazında istatistikleri içermiyor. Kaynak kodu denetleyici paketi, üst kaynağın kodunu çalıştırmadan seçilmiş sabitlenmiş kaynak kodu yapılarını doğrulayan bir betiğin yanı sıra üst kaynağın lisansını ve atfını içeriyor. Şekil oluşturucu, toplulaştırılmış verilerden iki diyagramı yeniden oluşturuyor. Kayıtlar, ham kareler, model, eğitim işi veya karşılaştırma testi işi kullanılmadı.
macOS veya Linux üzerinde Python 3.11 ve DuckDB 1.4.4 ile yeniden oluşturmak için:
python3.11 -m venv .lerobot-stats-venv
.lerobot-stats-venv/bin/python -m pip install duckdb==1.4.4
.lerobot-stats-venv/bin/python analyze.py > observations-reproduced.json
unzip source-check.zip -d lerobot-source-check
.lerobot-stats-venv/bin/python lerobot-source-check/source-check.py
Veri kümesinin sabitlenmiş kartında Apache-2.0 etiketi yer alıyor; bu etiket, altta yatan her varlığa ilişkin hakları kesinleştirmez. Kaynak kodu denetleyicisi LeRobot'tan kısa ifadelere başvurur; sabitlenmiş lisansı ve telif hakkı atfı denetleyici paketine dahildir. sapien1, özgün betik katkılarını indirilip yerel olarak çalıştırılmak üzere sunar; bu katkıları değiştirmek veya yeniden dağıtmak için ek bir lisans belirtilmemiştir. Kaynak veri kümesi ile üst kaynak kodunun kullanım koşulları ayrıdır.